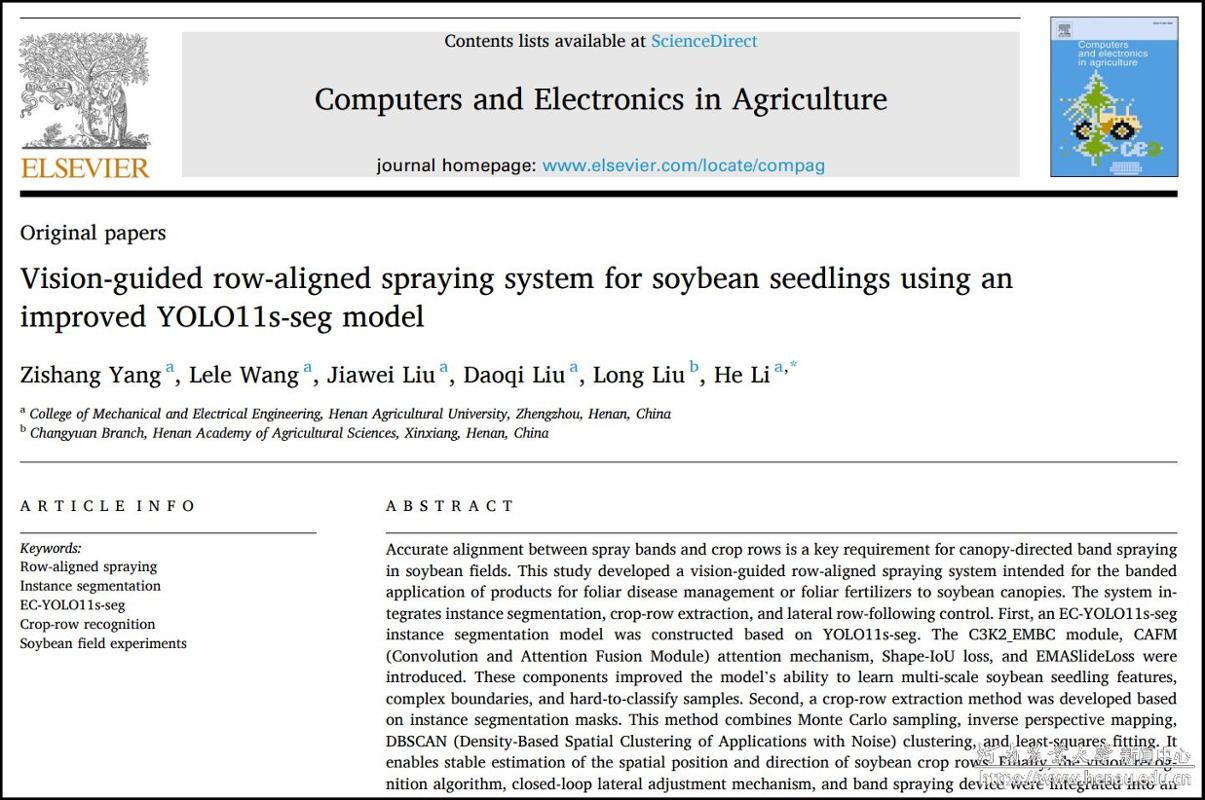
本网讯(通讯员 王乐乐)近日,我校机电工程学院李赫教授团队,在田间精准施药技术与装备研究方面取得新进展。相关论文“Vision-Guided Row-Aligned Spraying System for Soybean Seedlings Using an Improved YOLO11s-seg Model”获国际知名学术期刊《Computers and Electronics in Agriculture》在线发表。该研究将植株识别、作物行提取与喷杆横向闭环调节相结合,为大豆苗期冠层定向条带施药提供了技术支撑。
大豆苗期植株较小、冠层覆盖率较低,常规全幅喷雾容易将部分喷液施用于行间土壤等非目标区域。将喷雾带准确对准作物行,是提高喷液施用针对性的关键。然而,田间光照变化、杂草干扰、叶片重叠和局部缺苗等因素增加了作物行识别的难度,机具行驶偏移与控制响应滞后也会影响喷雾带的对行精度。因此,如何让装备在复杂田间环境中准确识别作物行,并及时调整喷杆位置,是实现精准对行施药需要解决的重要问题。
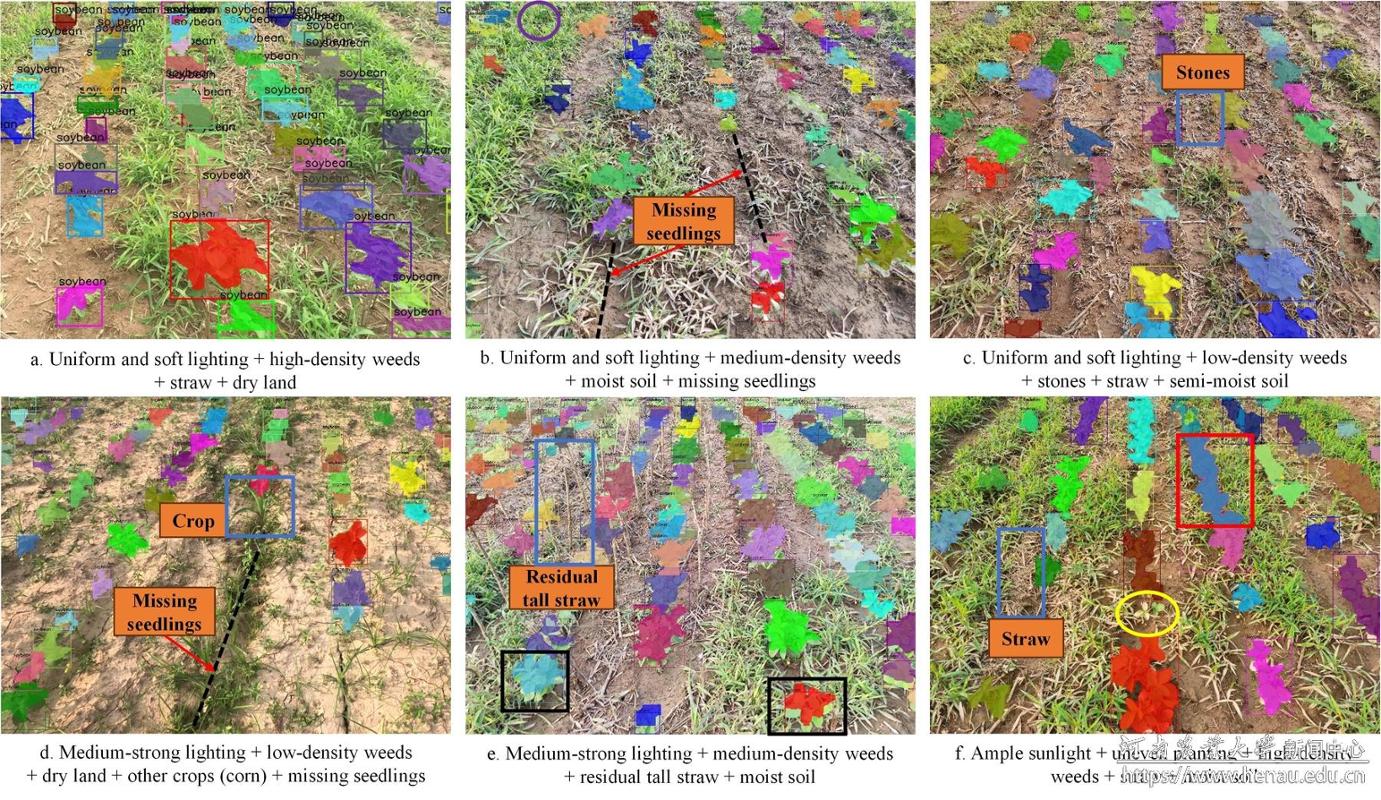
针对上述问题,研究团队构建了改进的EC-YOLO11s-seg大豆苗期实例分割模型。通过优化多尺度特征提取、融合卷积与注意力机制,以及改进损失函数,增强了模型对植株轮廓、复杂背景和困难样本的识别能力。在此基础上,结合蒙特卡洛采样、逆透视映射、密度聚类与最小二乘拟合,将植株分割结果转化为作物行的位置和方向信息,为喷杆横向调节提供稳定的空间参照。
研究团队进一步开发了电动自走式对行施药试验平台,将视觉感知、作物行提取、横向调节机构与条带施药装置进行集成。作业时,车载相机持续采集田间图像,系统根据识别结果计算喷杆与目标作物行之间的横向偏移,并结合行驶速度、系统响应时间及位移传感器反馈,驱动喷杆沿导轨横向移动,使喷嘴随作物行动态调整,实现从图像感知到施药执行的闭环控制。
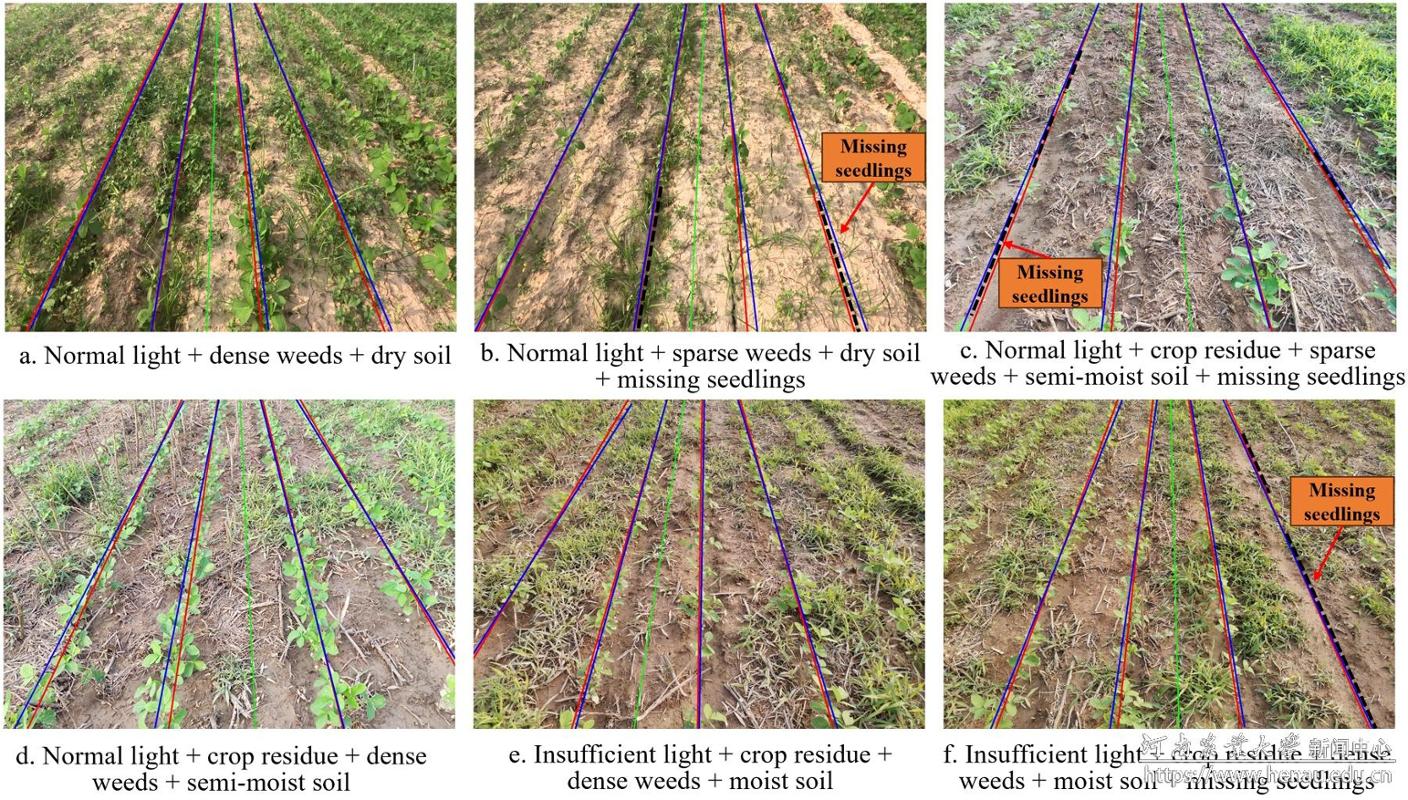
研究结果表明,改进模型的分割精确率、召回率和平均精度均值分别达到88.96%、89.72%和92.61%。作物行提取的平均相对距离误差为3.69%,平均角度误差为1.43°,表现出较好的行定位精度和方向一致性。田间试验表明系统在不同作业条件下具有较好的对行精度和稳定性。
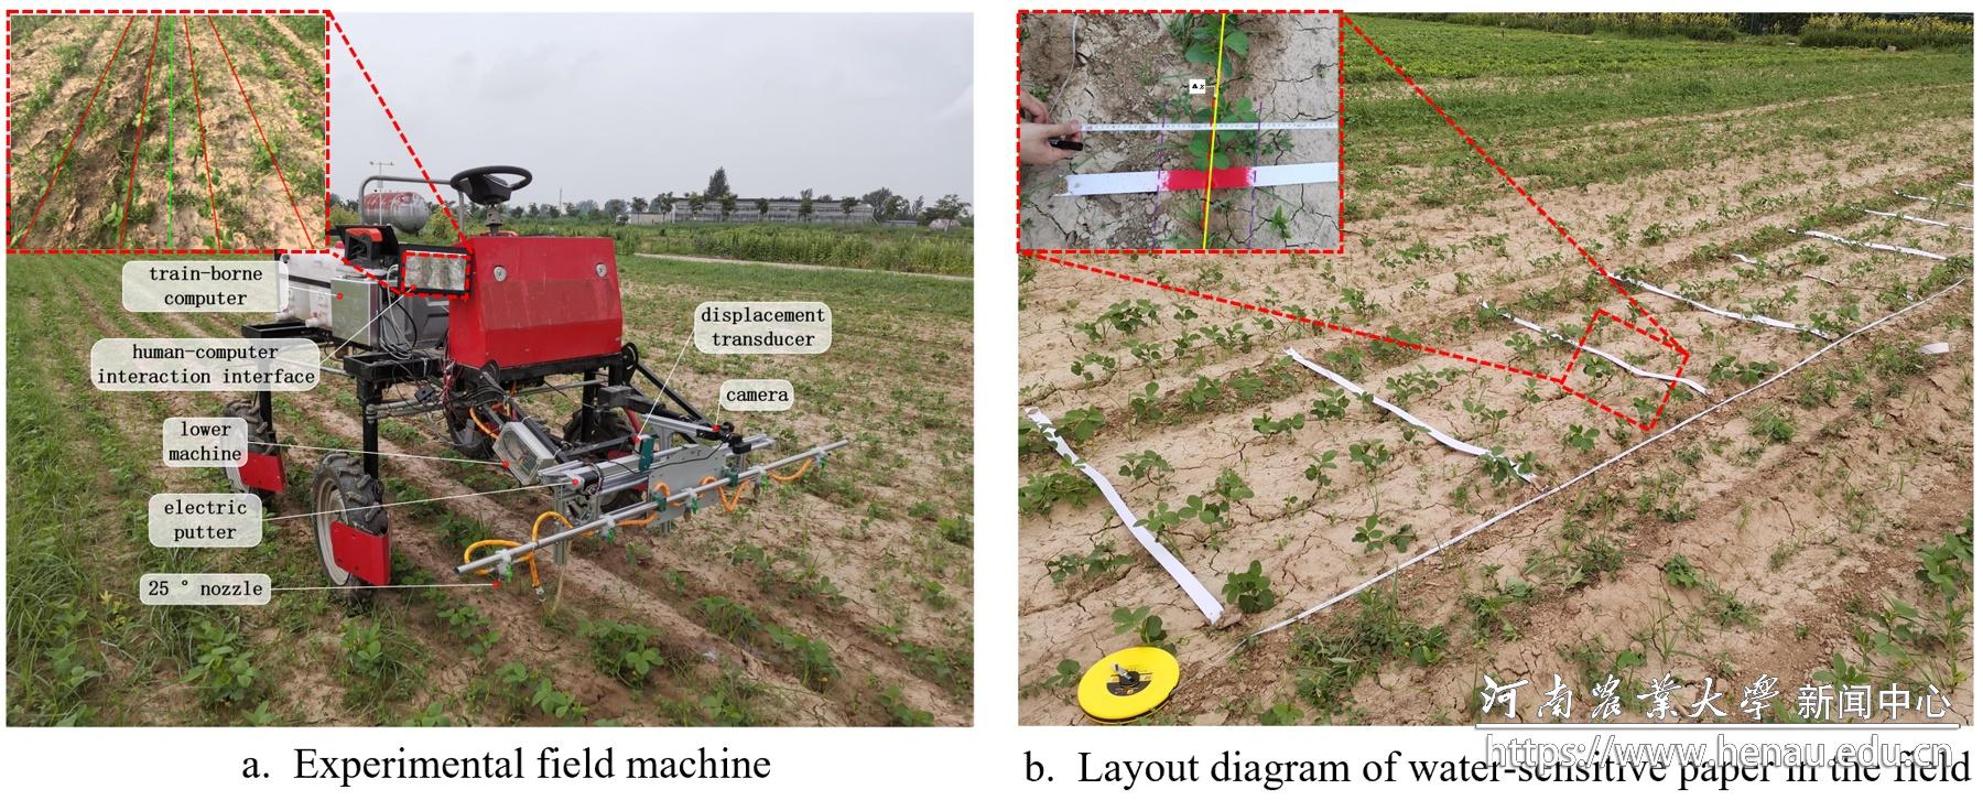
该研究为大豆苗期冠层定向条带施药提供了视觉感知与装备控制相结合的技术方法,为农药与叶面肥的精准施用相关研究奠定了基础。
我校机电工程学院杨自尚为该论文第一作者,李赫教授为通讯作者,王乐乐、刘家威、刘道奇及河南省农业科学院长垣分院刘龙参与了该研究。该研究得到财政部和农业农村部国家现代农业产业技术体系项目(CARS-04-PS30)、河南省科技攻关项目(262102110337)、河南省自然科学基金(252300423600)及河南省博士后科研资助项目(HN2022125)的支持。
文章链接:https://doi.org/10.1016/j.compag.2026.112533
编辑/黄璞 李培亚 审核/王振锋 签发/陈玺